
2026 年 10 月 18 日,Altman 在《Sources》播客里被问是否要亲自造人形机器人。他的回答只有三个字:我们会。同一次对话里他给了第一个时间点,2027 年能拿出亮眼的演示样机,而机器人真正走上街头还要再等数年。这两个时间点之间的距离,就是理解这个项目的起点。访谈梳理里有完整的问答顺序。
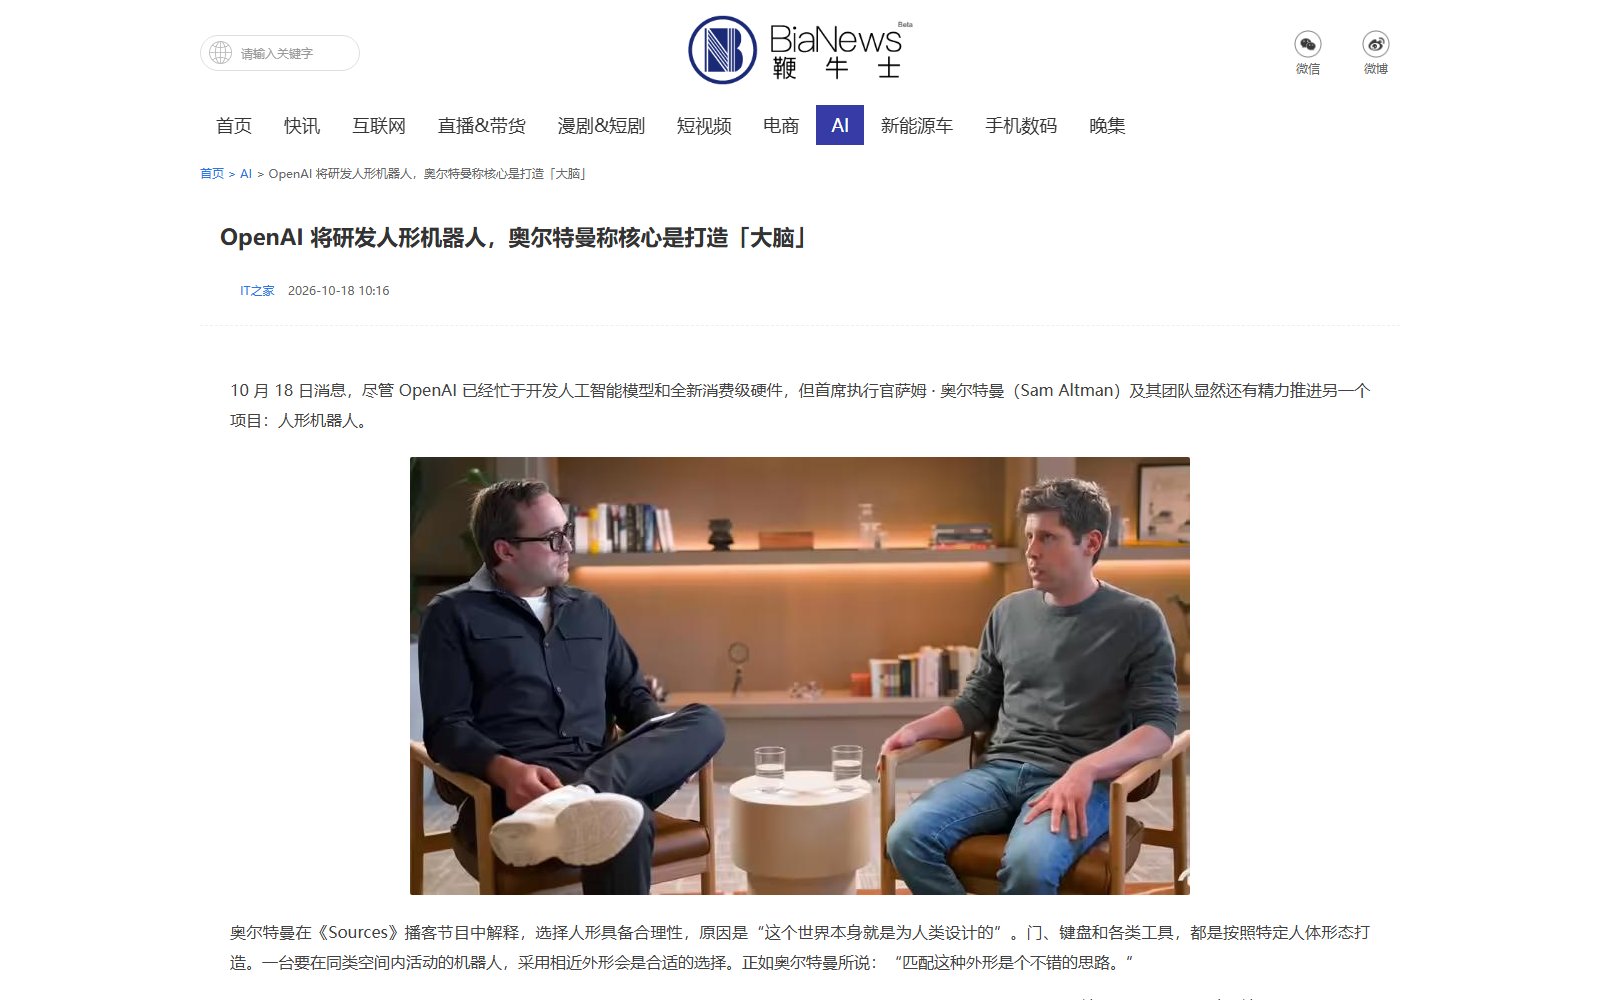
图 1:优先做大脑,外形不是现阶段重点
一句话确认,时间线却有三层
把表态拆开,是三个不同颗粒度的承诺,混在一起读容易高估进度。
- 2027 年:出演示样机,这是唯一带年份的说法。
- 演示样机之后:还要数年,才谈得上真正上街。
- 产品化:目前无产品、无定价、无上市时间表,也没有机器人专属的隐私框架。
第三层最容易被忽略。没有定价和时间表,意味着它还不是一个商品项目。真要卖东西的团队会先把这几项填上。
大脑优先,外形是细枝末节
Altman 对难点的判断很具体,一共四项,没有一项落在机械侧。
- 让机器理解摄像头与传感器的输入。
- 把一句指令拆成具体动作。
- 协调肢体。
- 在出意外时自我纠正。
外形被他称作细枝末节,原因就在这里。前两项是理解与拆解,正是 OpenAI 增长最快的地方;后两项才是新战场。关于这条路线的更多解释,见机器人大脑路线解读。
短期目标也顺着这个逻辑:先做帮技术工人做基础设施建设的通用机器人,长期才是个人机器人。前者场景固定、容错空间大;后者要进家庭,面对完全开放的混乱环境。先啃工地,再谈客厅,这是能力排序而非市场排序。从固定场景起步的路线,在微软测试 OpenClaw 类 Agent的实践里也能对照。
27 个岗位说明硬件没被放下
大脑优先不等于硬件缺位。官网招聘页上挂着 27 个机器人岗位,覆盖运动控制、状态估计、执行器控制、整机行为,直到自研机电一体化执行器(电机、传动、传感、热管理),再往上还有量产制造与供应链。
这份清单按三个层次排。
- 控制层:运动控制、状态估计、执行器控制、整机行为。
- 零件层:自研机电一体化执行器与热管理。
- 交付层:量产制造与供应链。
一家只想做大脑的公司,不会招供应链的人。三个层次同时在招,说明它对落地的预期比嘴上说的更靠前。
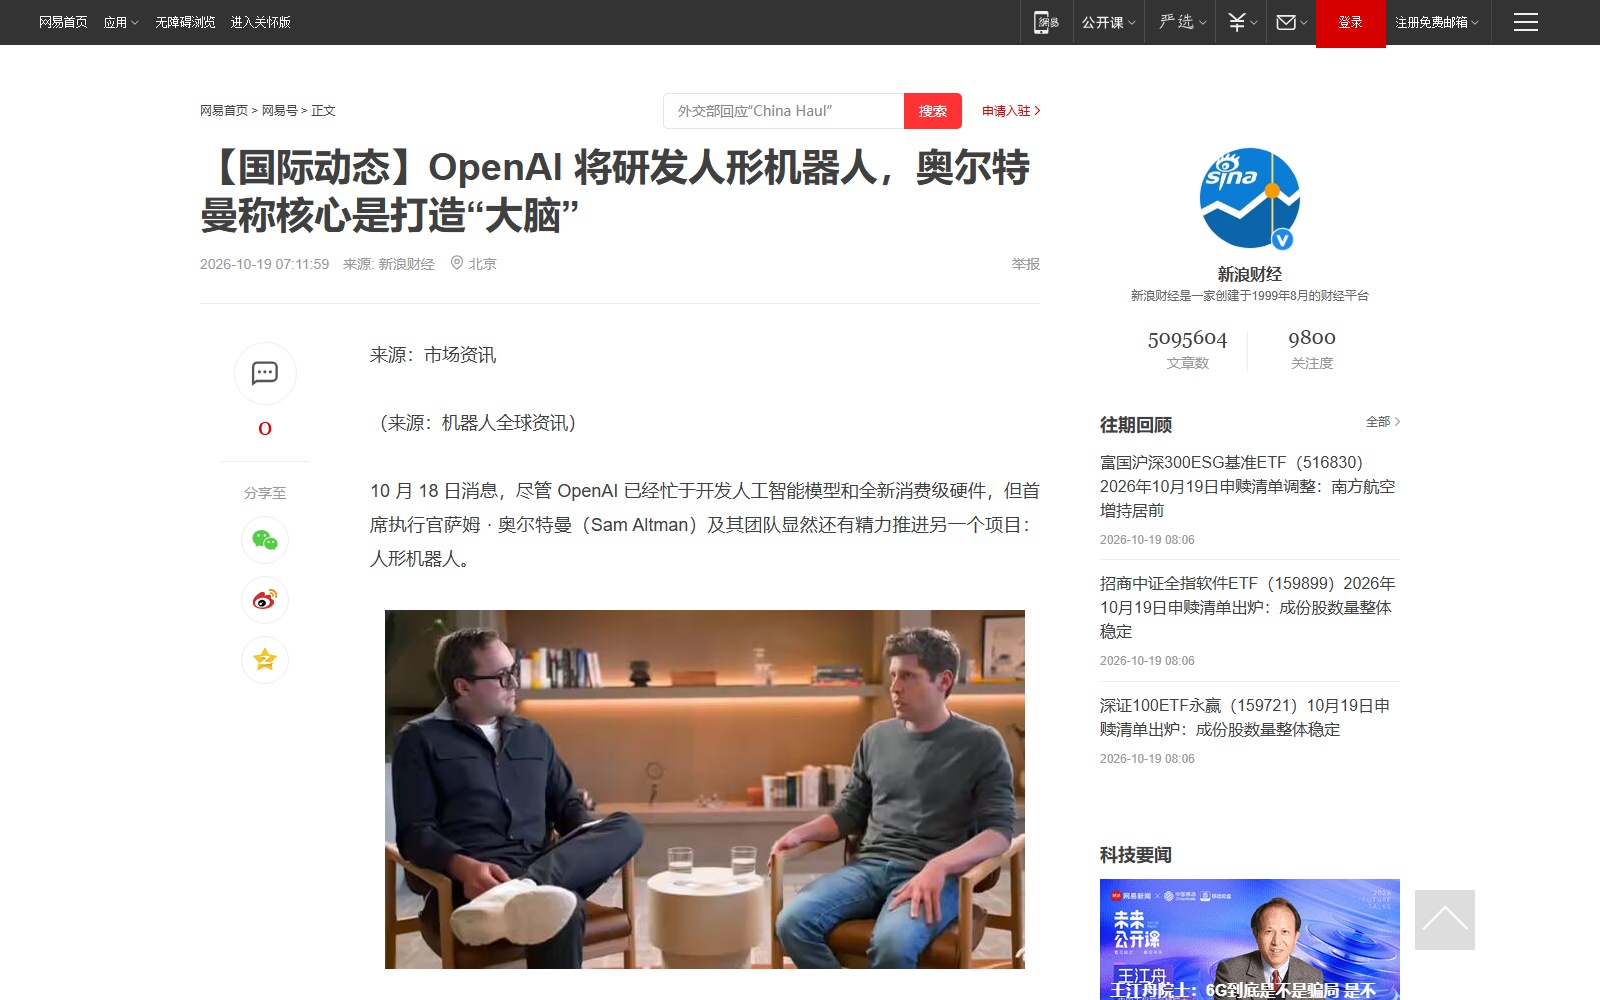
图 2:招聘覆盖运动控制、状态估计与执行器自研
从实验室到 OpenAI Robotics
项目不是从这次播客开始的。它源自 2025 年初的人形机器人实验室,2026 年 6 月由 DALL·E 与 Sora 负责人 Aditya Ramesh 牵头正式成立 OpenAI Robotics。实验室在前,正式建制在后,这个顺序说明项目是先做后说。同期Meta 收购机器人公司做人形机器人走的是买现成团队的另一条路。
由谁牵头也说明权重。Ramesh 的履历在生成侧,不在硬件侧。把项目交给一个做图像与视频生成的人,指向的还是那句话:先解决机器怎么理解世界,再解决机器怎么动。
该盯什么,不该盯什么
这些信号比一句我们会更有信息量。
- 演示样机的形态。是完整双足还是上半身加底盘,会暴露它对场景的判断。
- 执行器是否自研到底。自研电机与传动意味着成本与迭代节奏可控,周期也更长。
- 是否公开安全与隐私框架。这块现在是空白,却决定机器人能不能进有人的空间。
三项都没兑现之前,价格、上市时间与量产规模的讨论都没有依据。算力与本地部署这条线,可以另看AMD 在本地 AI Agent 上的推进。
个人观点
这次表态真正有价值的不是我们会三个字,而是它的层次。2027 年是演示,演示之后还有数年,产品、定价、时间表、隐私框架四项全空。把这四层分清楚,就不会被一条标题带着跑。
大脑优先也是一个能力判断,不是一个姿态。OpenAI 敢这么说,是因为理解与拆解这两块它手里已经有了,必须先补的是控制与零件,所以 27 个岗位里有相当一部分在硬件侧。嘴上说外形不重要,招聘上却一个零件都不省,这句才是这次确认的真实含义。这条赛道的门槛也正在从机械转向数据,谁先把真实世界的交互数据闭环跑起来,2027 年那台样机才真正说明问题。
更新时间:2026-10-19